资助成果
我国学者在面向机器人全身覆盖的高密度电子皮肤研究上取得进展
日期:2026-10-22
来源: 交叉科学部
作者:谭晓晓
字号:【
大
中
小】
 打印
在国家自然科学基金项目(批准号:T2225017、62103180)等资助下,南方科技大学郭传飞团队与合作者在面向机器人全身覆盖的高密度大规模电子皮肤的研究上取得进展。研究成果以“Large-scale iontronic skins with neural-hierarchical processing architecture”为题,于2026年10月16日在线发表于《自然·机器智能》(Nature Machine Intelligence),论文链接:https://www.nature.com/articles/s42256-026-01325-6。
开发可全身覆盖、高时空分辨的电子皮肤,是机器人实现类人触觉感知功能,并进行灵巧操作与安全交互的基础。然而,这类传感器由局部向全身覆盖拓展时,面临着高密度阵列制造难、海量信号读取延迟大、单元间串扰严重,以及海量数据传输负担重等挑战。针对上述问题,研究团队设计出全新的高密度器件结构(1110单元/cm2),通过借鉴人体触觉神经系统的分层处理机制,构建了集感知、编码、汇聚与认知于一体的触觉系统。该系统实现了数万传感单元的大规模集成及其在机器人手、臂、躯体的大面积布设。该工作开发了基于频率编码与串扰抑制的大面积阵列读出技术,读出帧率达到100帧/秒;发展了分层信息汇聚与数据压缩算法,在保留触觉时空特征的同时,将数据量压缩268倍,极大缓解海量触觉数据的传输带宽瓶颈。
该研究系统地解决了电子皮肤规模化应用中的多项关键技术难题,为人形机器人全身布局的高性能触觉感知技术提供了解决方案。
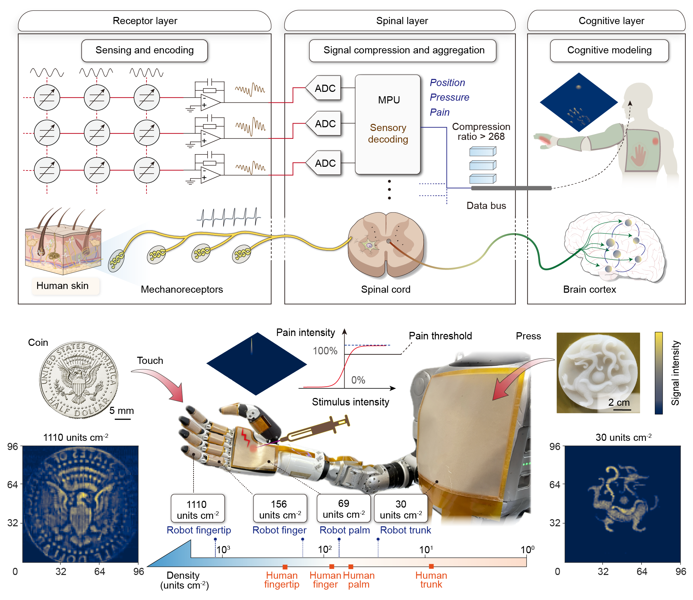
图 面向机器人全身覆盖的高密度离电皮肤触觉感知系统